

S neustálym úsilím o zvýšenie účinnosti motorov si výrobcovia motorov postupne uvedomujú rotory s uzavretými drážkami.trojfázový asynchrónny motorPri otáčaní dochádza k strate vibrácií impulzov v dôsledku existencie zubových drážok statora a rotora. Ak má rotor uzavretú drážku, efektívna vzduchová medzera sa skráti a pulzácia magnetického poľa vzduchovej medzery sa oslabí, čím sa zníži budiaci magnetický potenciál a znížia sa straty harmonického magnetického poľa, čo pomáha zlepšiť výkon motora.
Smer oblúka3-fázový indukčný motorje dôležitým parametrom uzavretého drážkového rotora. Ak je typ drážky rotora rovnaký, výber rôznych výšok oblúka bude mať rôzny stupeň vplyvu na výkon motora. Je ťažké skontrolovať rovnomernosť uzavretého drážkového rotora, pretože neexistuje zárez, a je ľahké mať skrytý problém so zúbkovaním a zvýšiť nekontrolovateľné faktory.
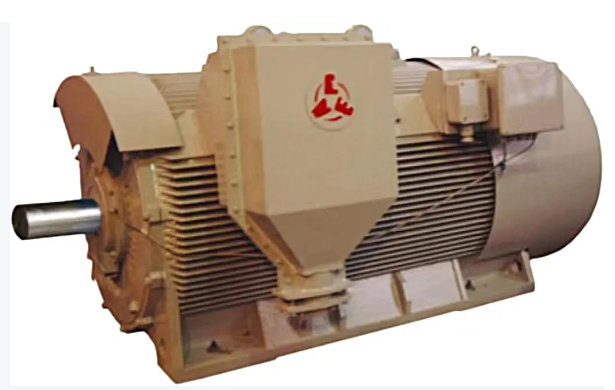
Použitie uzavretej drážky rotora môže nielen znížiť straty rozptylom a straty v železe motora, ale tiež zvýšiť reaktanciu rotora, čo má za následok zníženie účinníka, zvýšenie zaťažovacieho prúdu statora a zvýšenie strát statora. Znižuje sa rozbehový moment a rozbehový prúd a zvyšuje sa sklzová rýchlosť. Preto pri použití uzavretej drážky by sa mala súčasne zohľadniť zmena výkonových údajov, aby bol celkový výkon motora optimálny.
Indukčný motoroznačuje druh motora, ktorý je závislý od elektromagnetickej indukcie medzi rotormi na indukciu prúdu v rotore a dosiahnutie elektromechanickej premeny energie. Stator indukčného motora sa skladá z troch častí: statorového jadra, statorového vinutia a rámu. Rotor sa skladá z rotorového jadra, rotorového vinutia a rotačného hriadeľa. Jadro rotora je tiež súčasťou hlavného magnetického obvodu, zvyčajne zloženého z 0,5 mm hrubých kremíkových oceľových plechov naukladaných na seba, pričom jadro je upevnené na rotačnom hriadeli alebo na podpere rotora. Vonkajšia strana celého rotora je valcová.
Vinutia rotora sa delia na dva typy: klietkové a vinuté. Za normálnych okolností je rýchlosť rotora asynchrónneho motora vždy o niečo nižšia alebo o niečo vyššia ako rýchlosť rotujúceho magnetického poľa (synchrónna rýchlosť), preto sa asynchrónny motor nazýva aj „asynchrónny motor“. Keď sa zmení zaťaženie asynchrónneho motora, zodpovedajúcim spôsobom sa zmenia aj rýchlosť a sklz rotora, takže elektromotorická sila, prúd a elektromagnetický krútiaci moment vo vodiči rotora sa zodpovedajúcim spôsobom zmenia, aby vyhovovali potrebám zaťaženia. V závislosti od kladnej a zápornej rýchlosti sklzu a veľkosti má asynchrónny motor tri prevádzkové stavy: motor, generátor a elektromagnetická brzda.
Čas uverejnenia: 29. septembra 2024